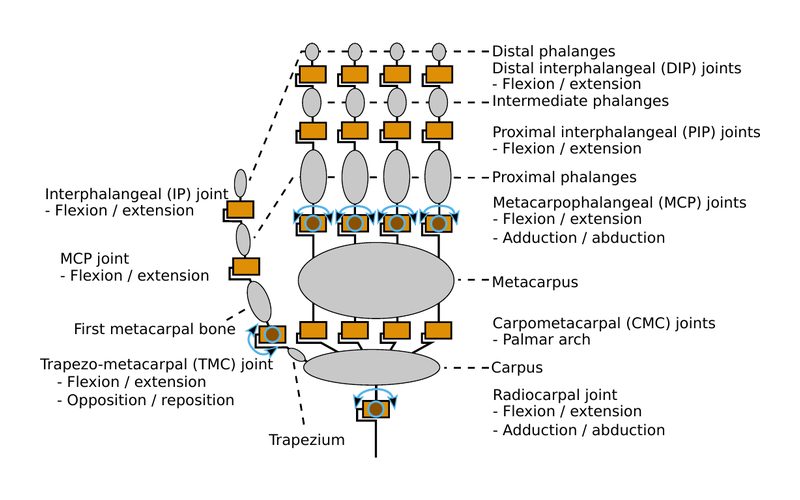
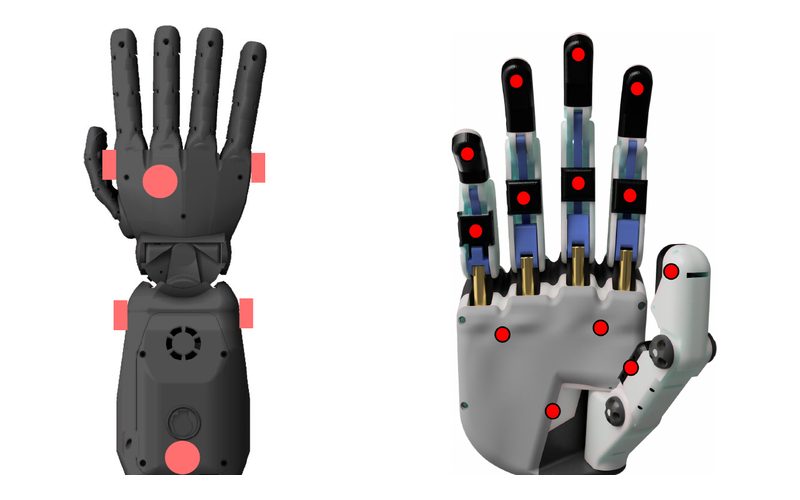
Full Paper JIRS 2026Do Robots Really Need Anthropomorphic Hands? A Comparison of Human and Robotic HandsAlexander Fabisch, Wadhah Zai El Amri, Chandandeep Singh, Nicolás Navarro-Guerrero Paper GitHub
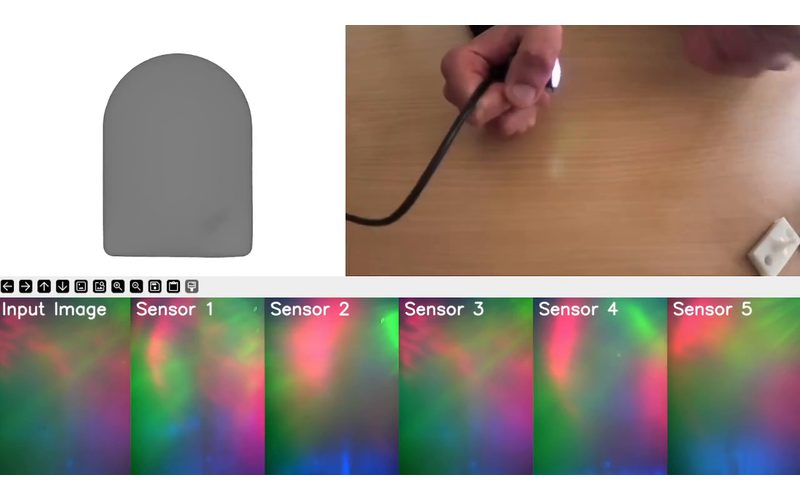
Full Paper RAS 2026SPLIT: Separating Physical-Contact via Latent Arithmetic in Image-Based Tactile SensorsWadhah Zai El Amri, Nicolás Navarro-Guerrero Paper GitHub Dataset · soon
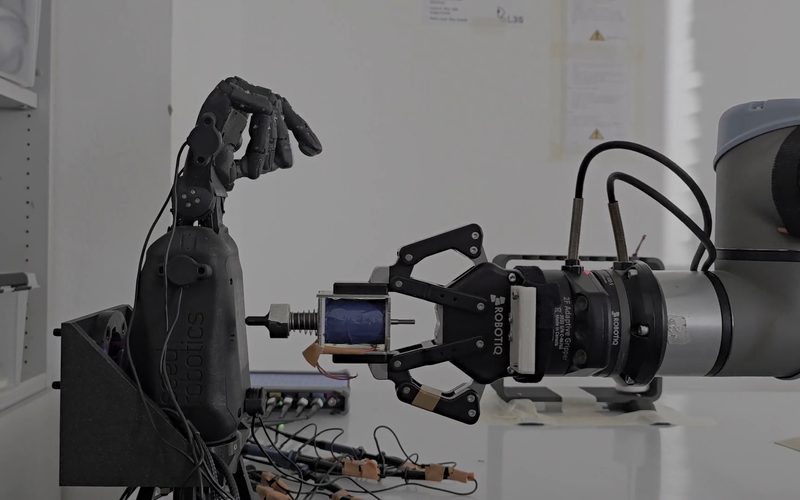
Preprint arXiv 2026Vibro-Sense: Robust Vibration-based Impulse Response Localization and Trajectory Tracking for Robotic HandsWadhah Zai El Amri, Nicolás Navarro-Guerrero Paper GitHub Dataset
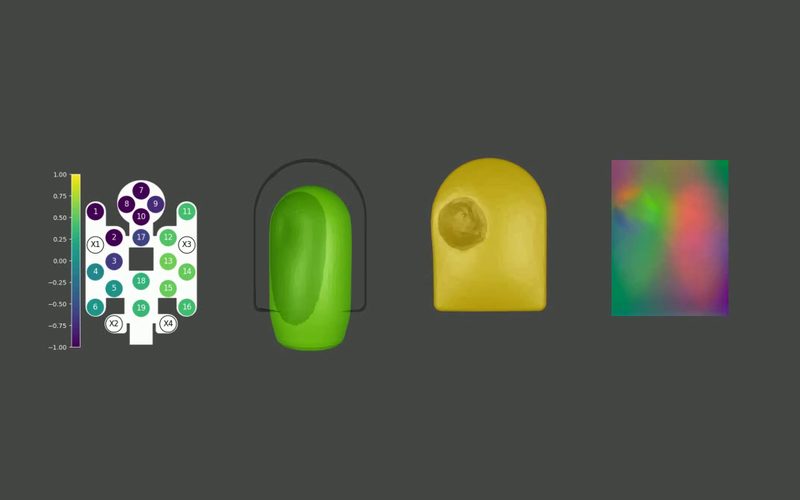
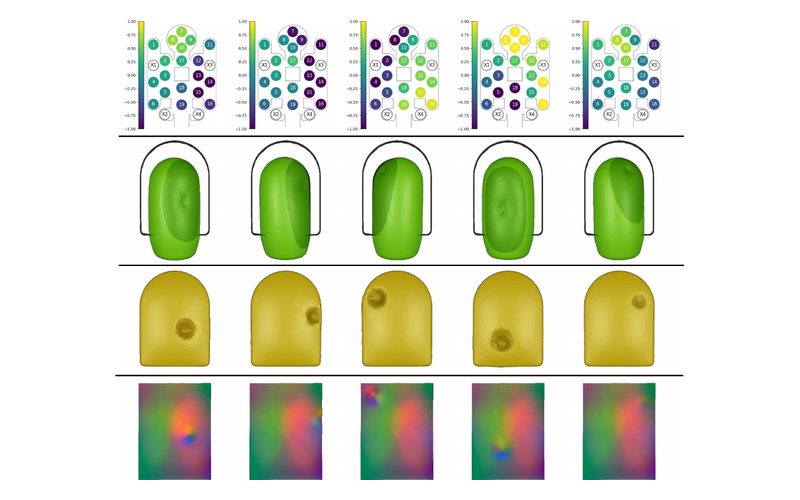
Full Paper ICRA 2025ACROSS: A Deformation-Based Cross-Modal Representation for Robotic Tactile PerceptionWadhah Zai El Amri, Malte Kuhlmann, Nicolás Navarro-Guerrero Paper GitHub Dataset
Extended Abstract GRC 2025Vibro-Sense: A Bio-Inspired Vibration-Based Tactile Sensor for RoboticsWadhah Zai El Amri, Nicolas Faundes, and Nicolás Navarro-Guerrero Paper
Extended Abstract ICRA@40 2024Transferring Tactile Data Across SensorsWadhah Zai El Amri, Malte Kuhlmann, and Nicolás Navarro-Guerrero Paper
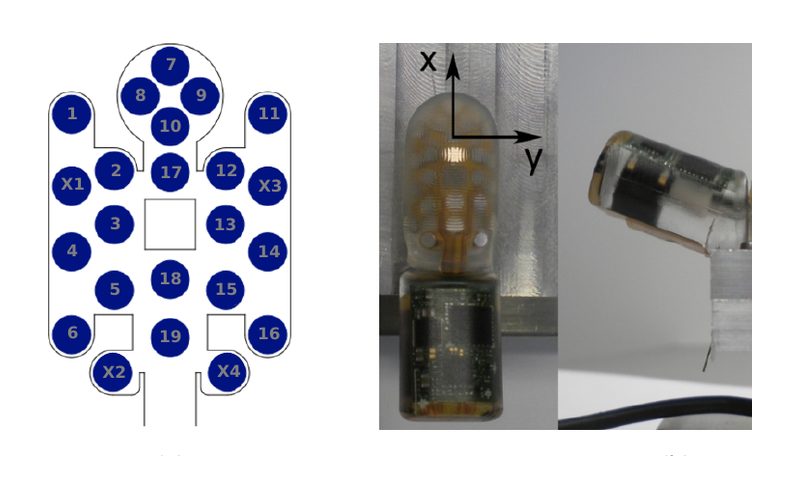
Full Paper IJCNN 2024Optimizing BioTac Simulation for Realistic Tactile PerceptionWadhah Zai El Amri, Nicolás Navarro-Guerrero Paper GitHub
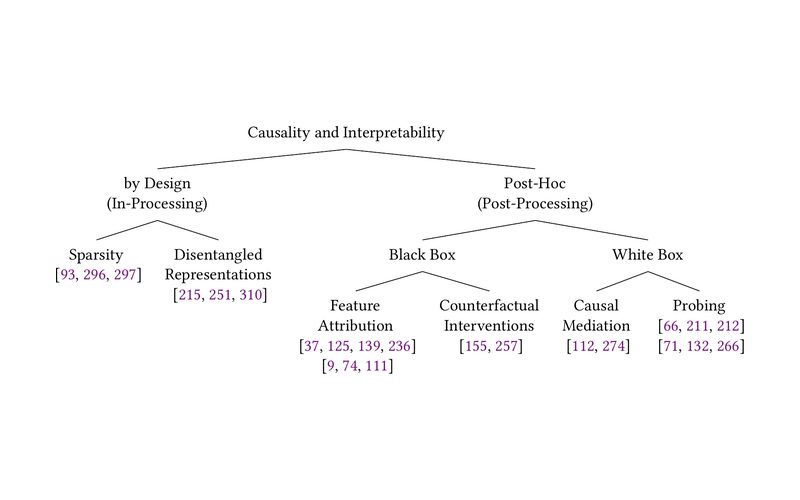
Preprint arXiv 2023A Review of the Role of Causality in Developing Trustworthy AI SystemsNiloy Ganguly, Dren Fazlija, …, Wadhah Zai El Amri, and Wolfgang Nejdl Paper GitHub
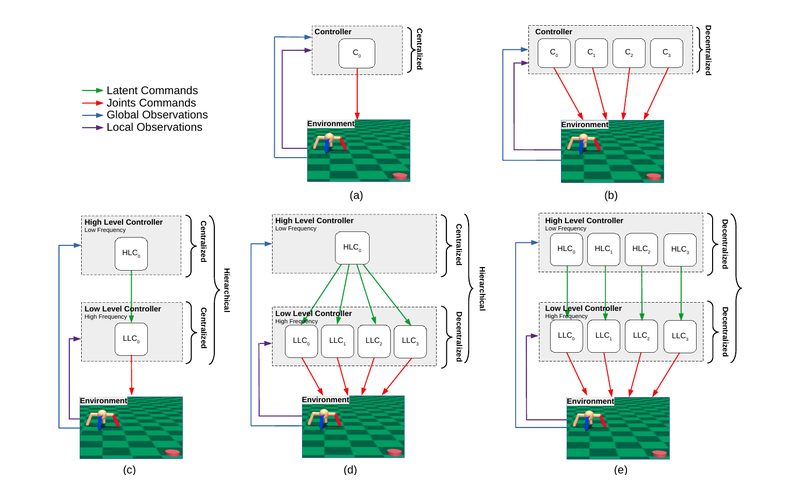
Full Paper LOD 2022Hierarchical Decentralized Deep Reinforcement Learning Architecture for a Simulated Four-Legged AgentWadhah Zai El Amri, Luca Hermes, Malte Schilling Paper GitHub
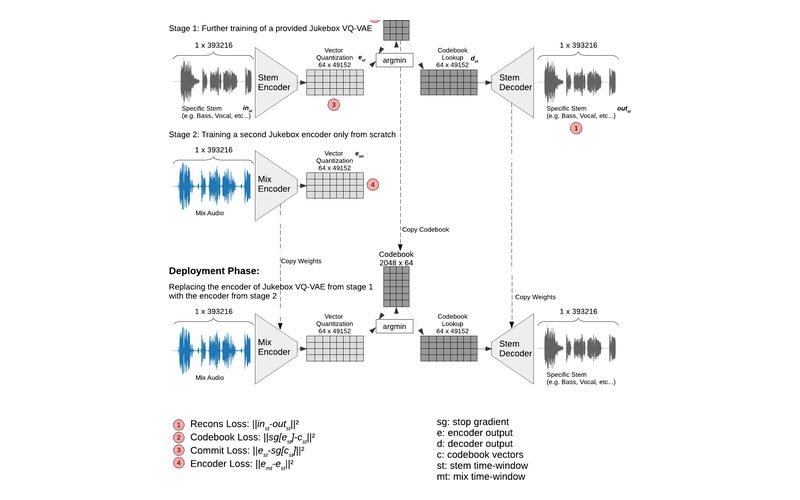
Full Paper IFIP AICT 2022Transfer Learning with Jukebox for Music Source SeparationWadhah Zai El Amri, Oliver Tautz, Helge Ritter, Andrew Melnik Paper GitHub
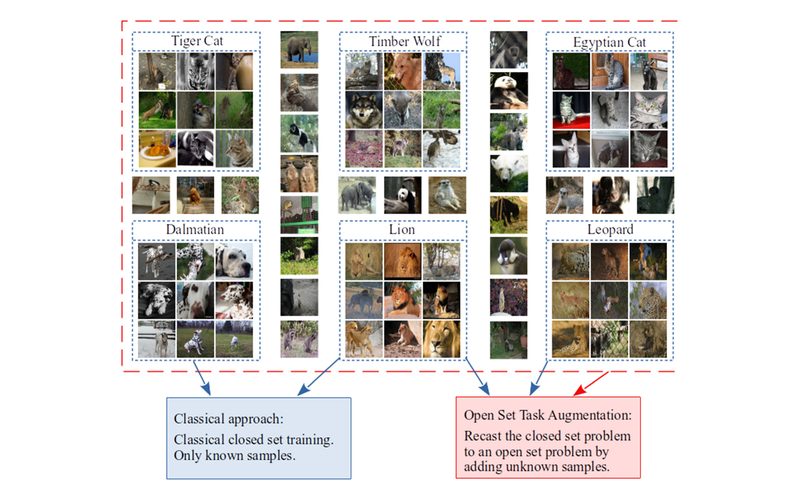
Full Paper Neural Comput. Appl. 2022Open Set Task Augmentation Facilitates Generalization of Deep Neural Networks Trained on Small Data SetsWadhah Zai El Amri, Felix Reinhart, Wolfram Schenck Paper